Fotos
Registros do carrinho em diferentes etapas de montagem.
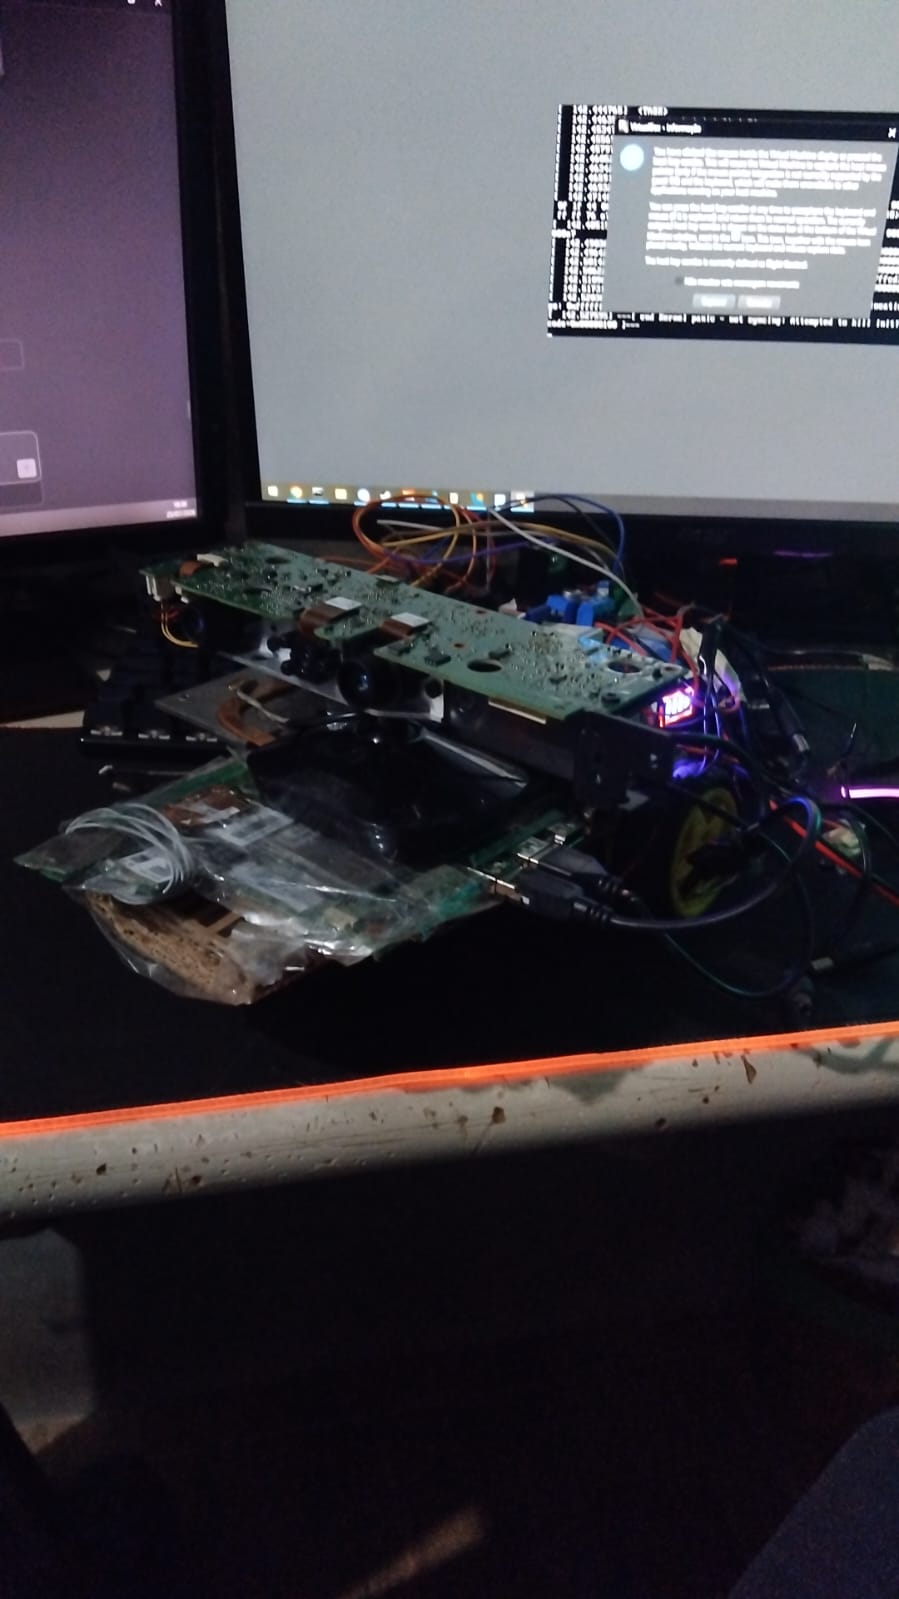
Carrinho
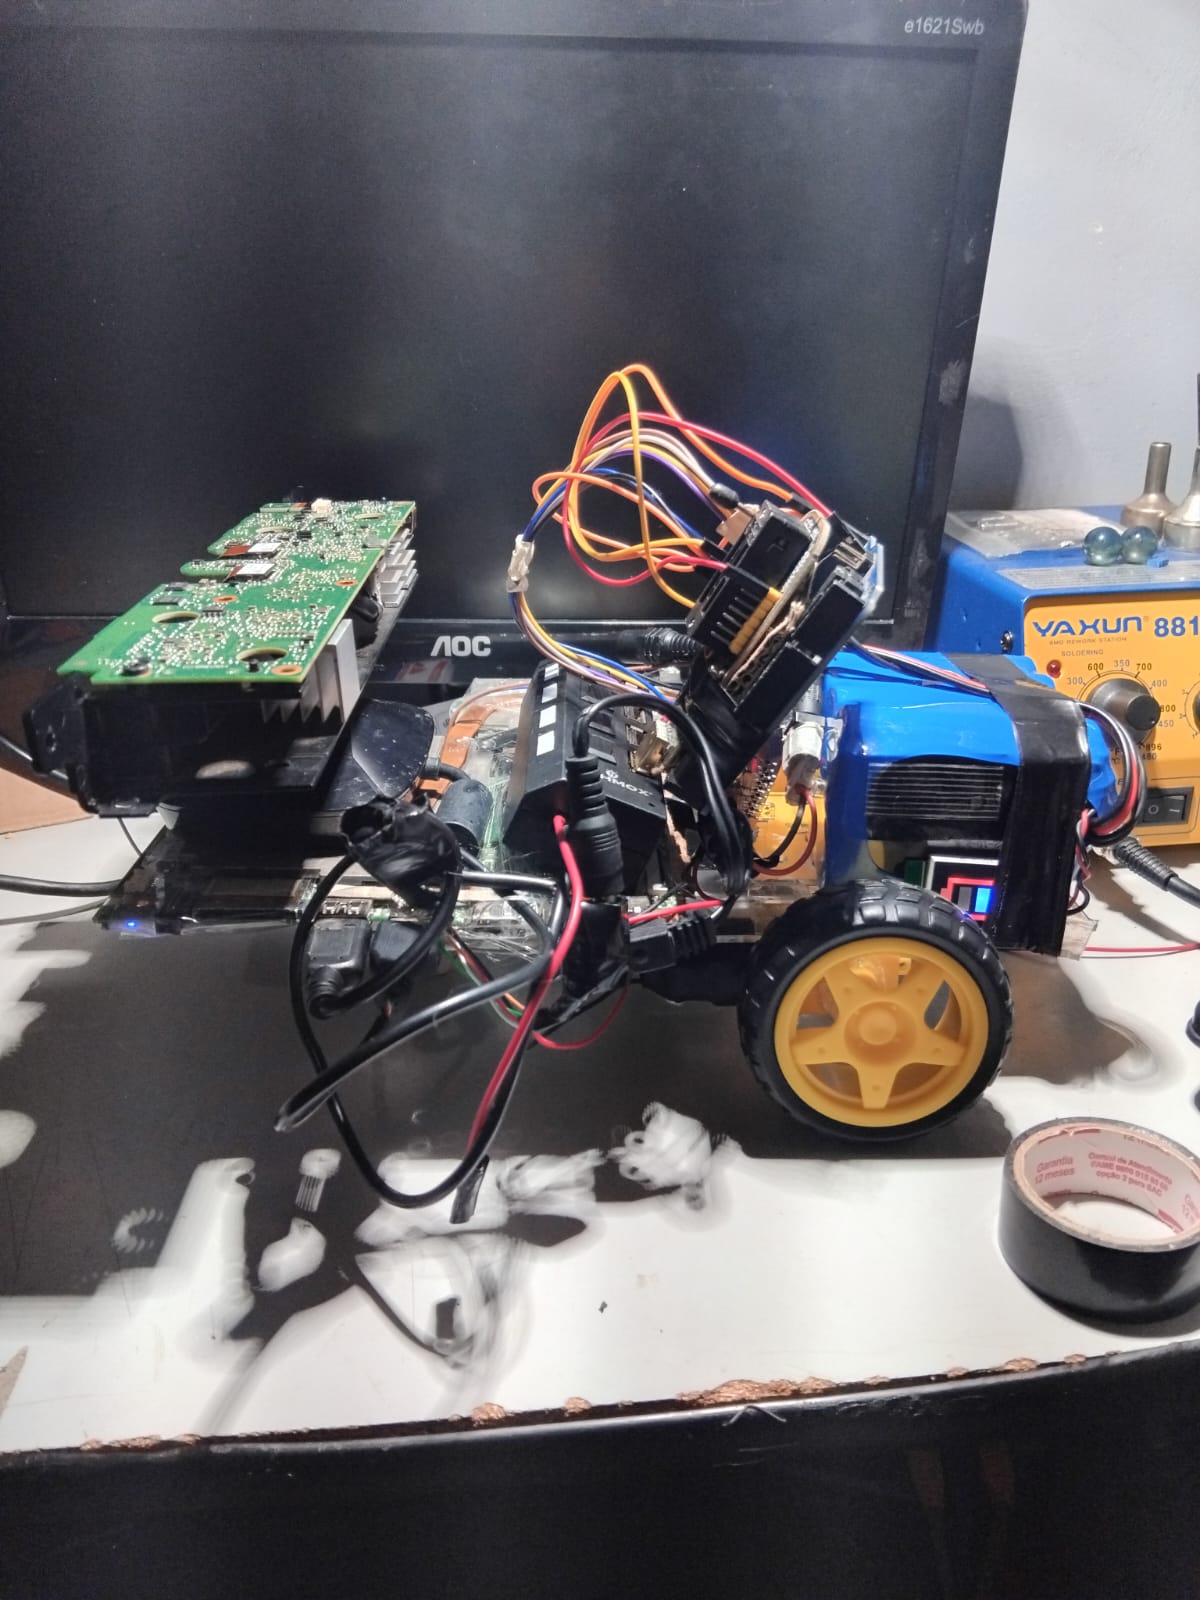
Vista lateral
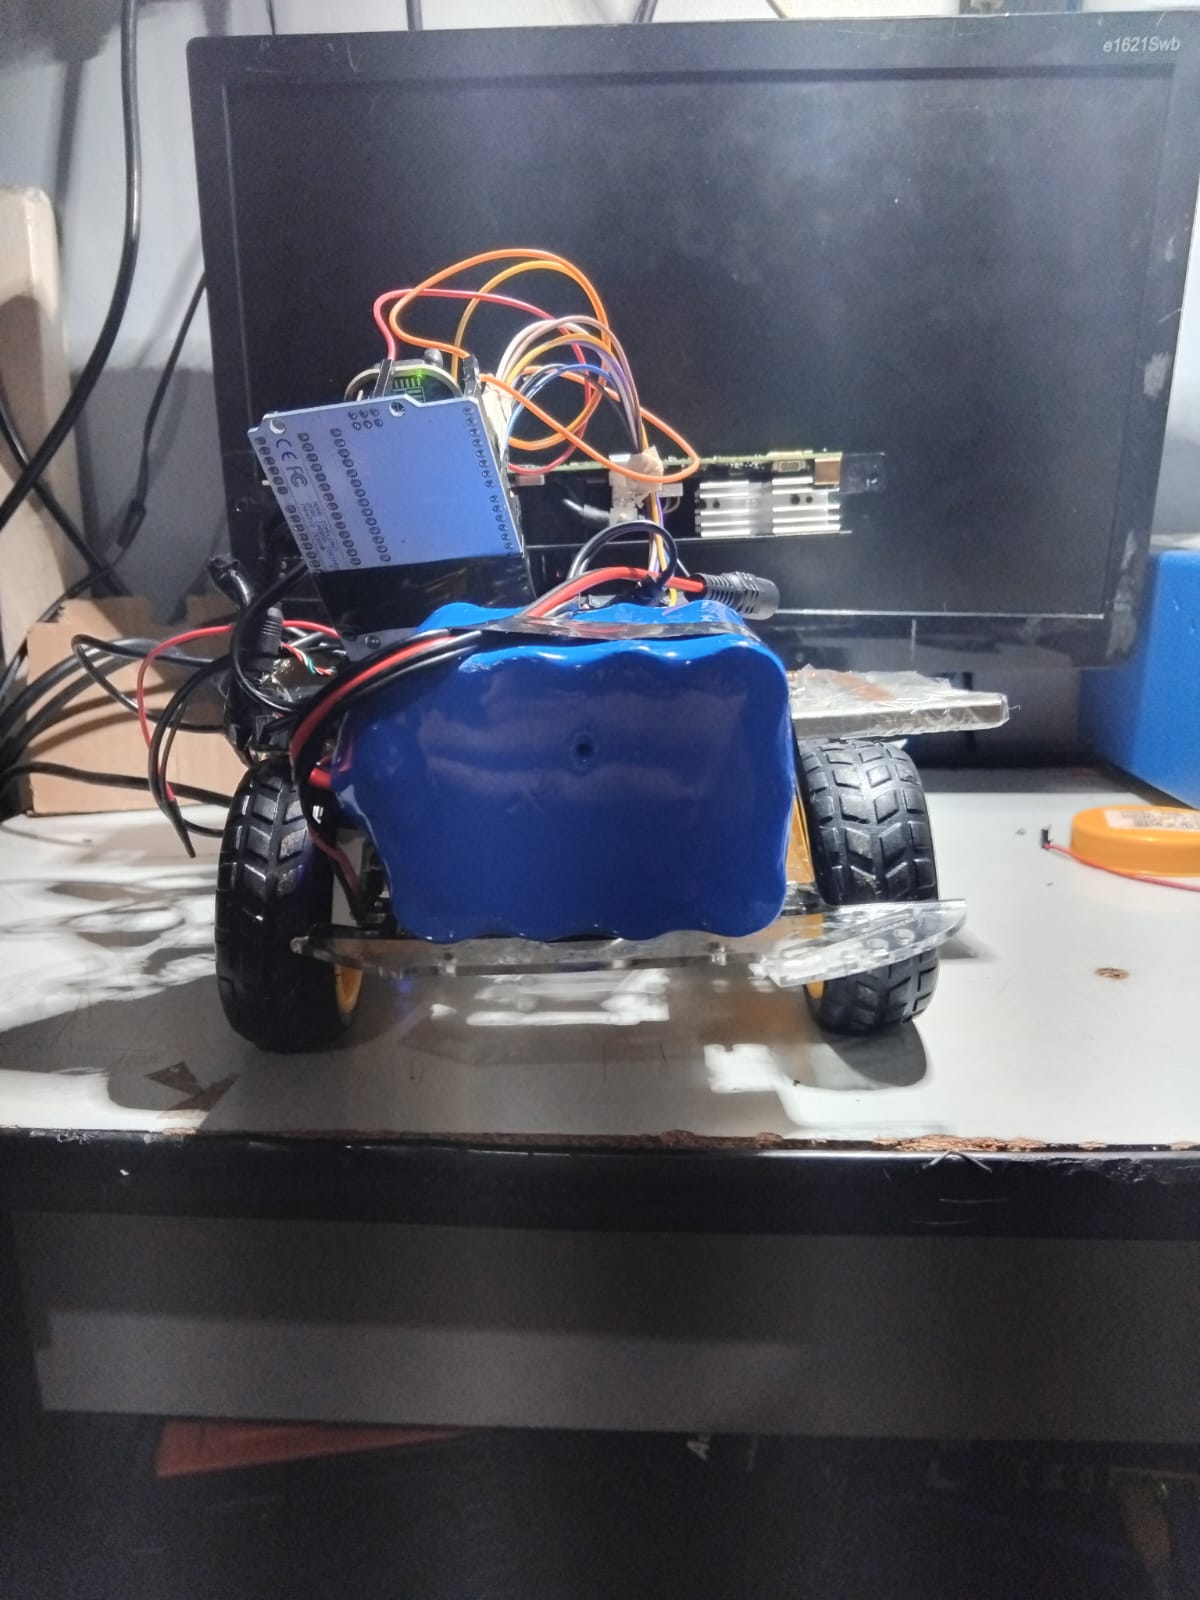
Vista traseira
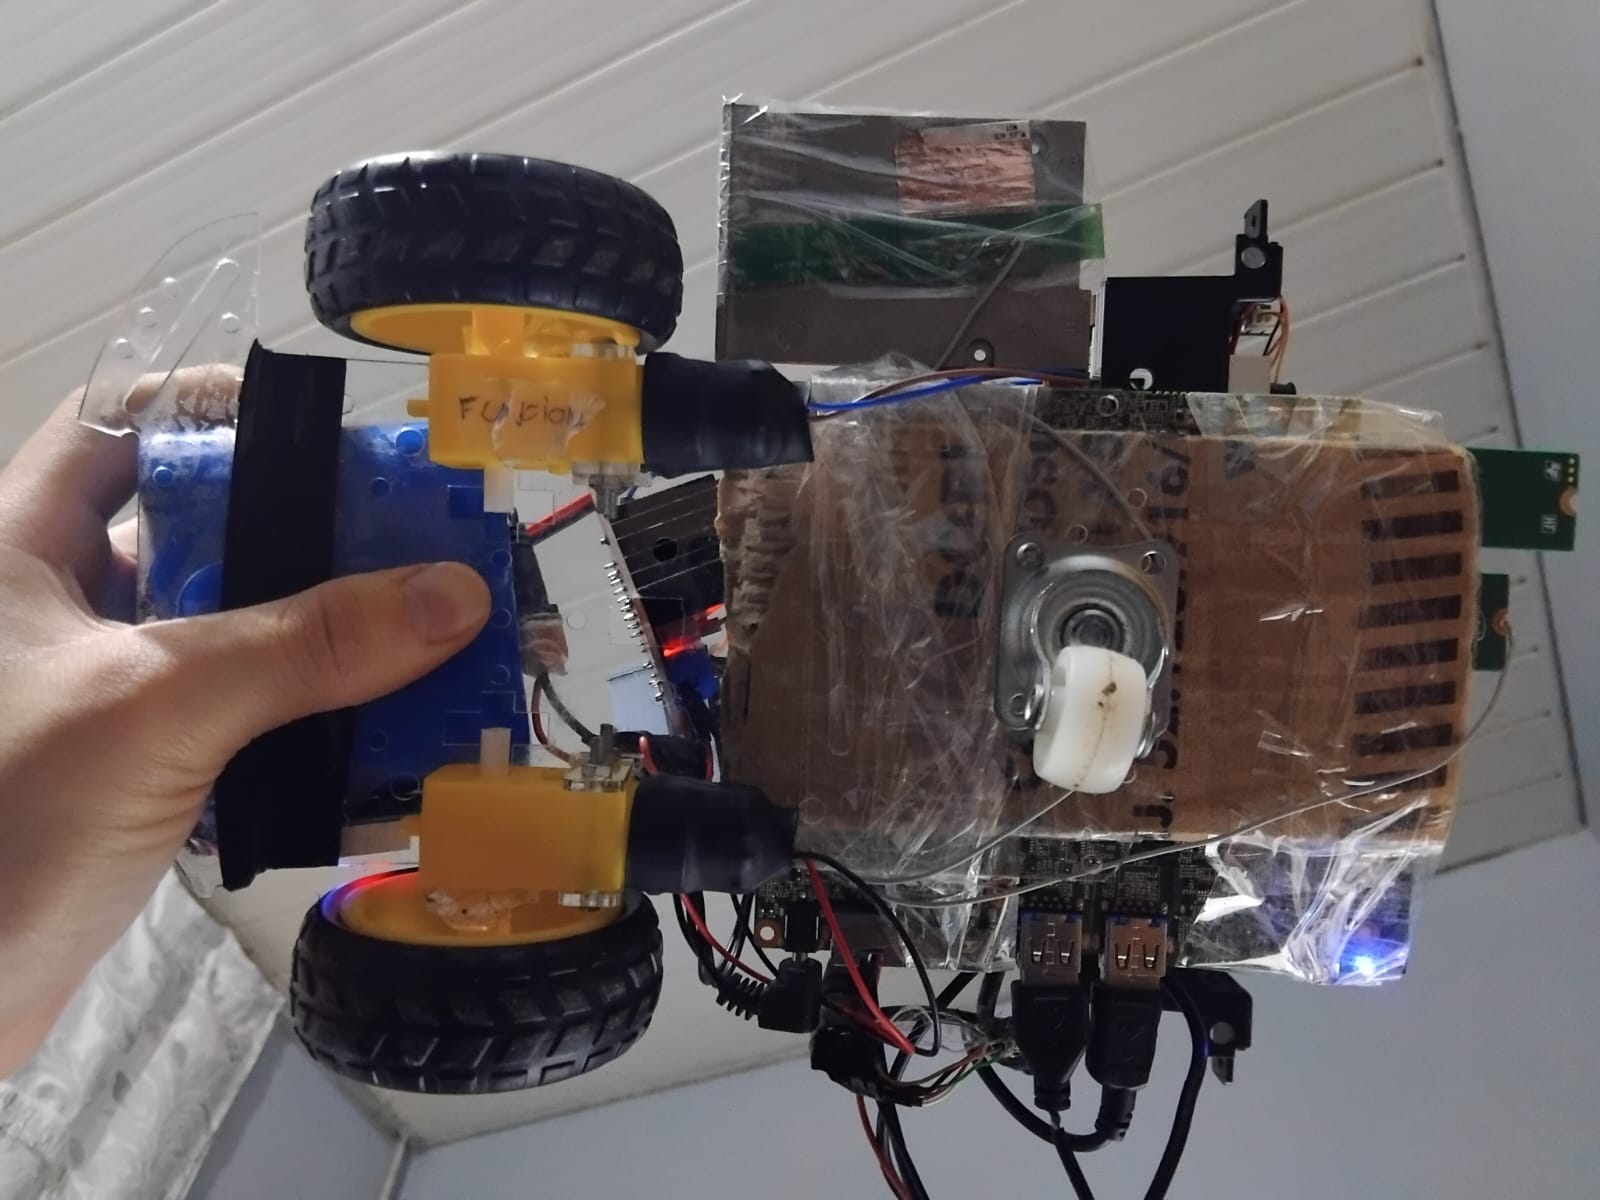
Chassi e motores
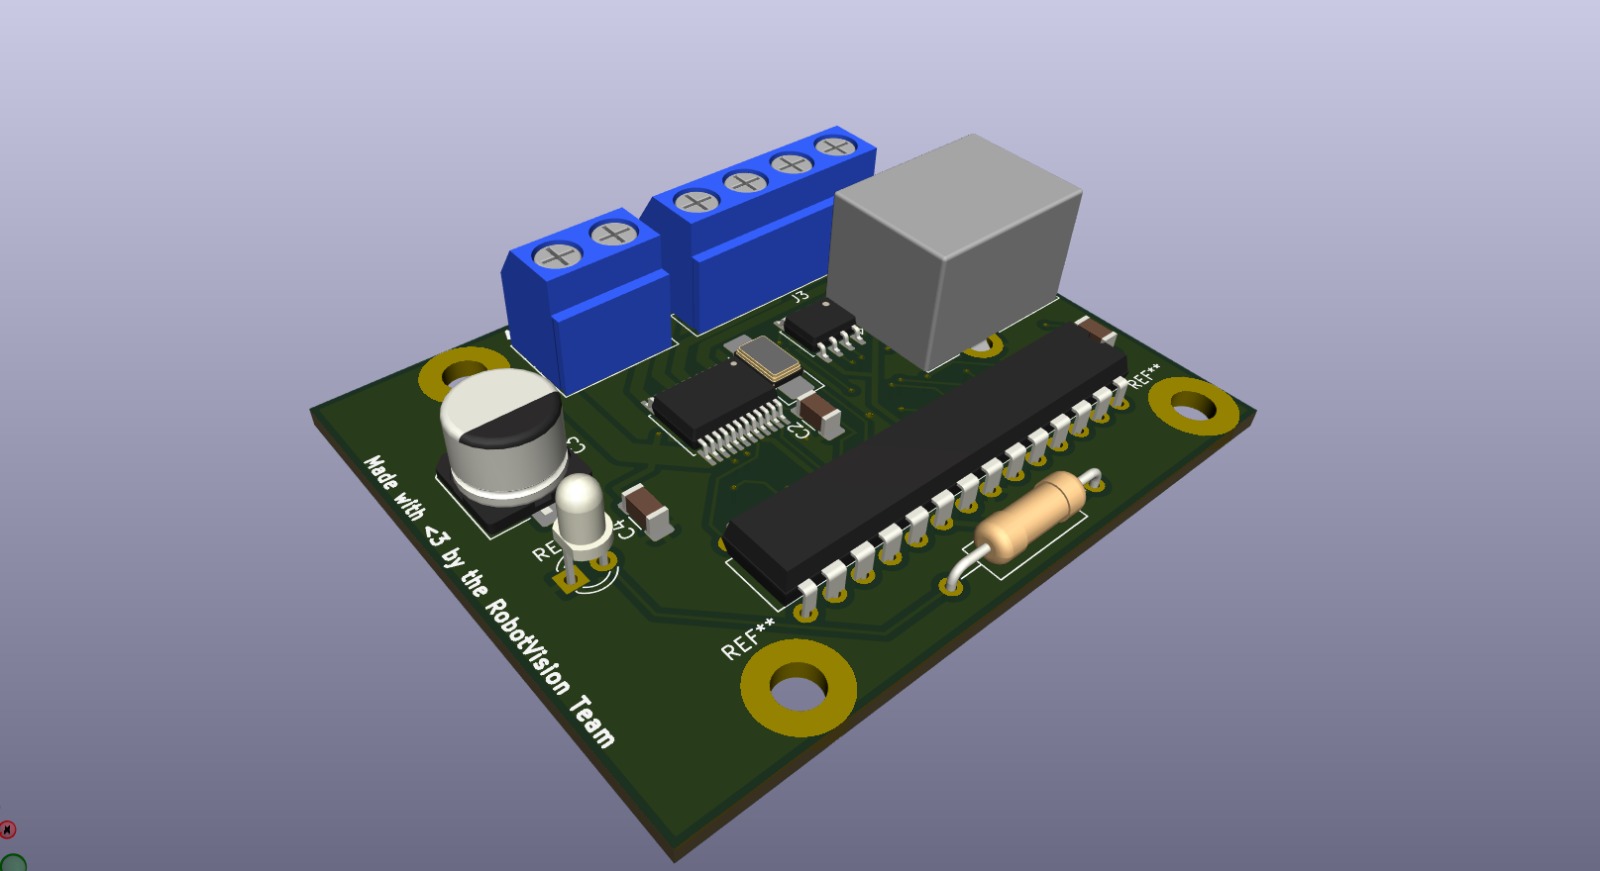
Arduino e eletrônica
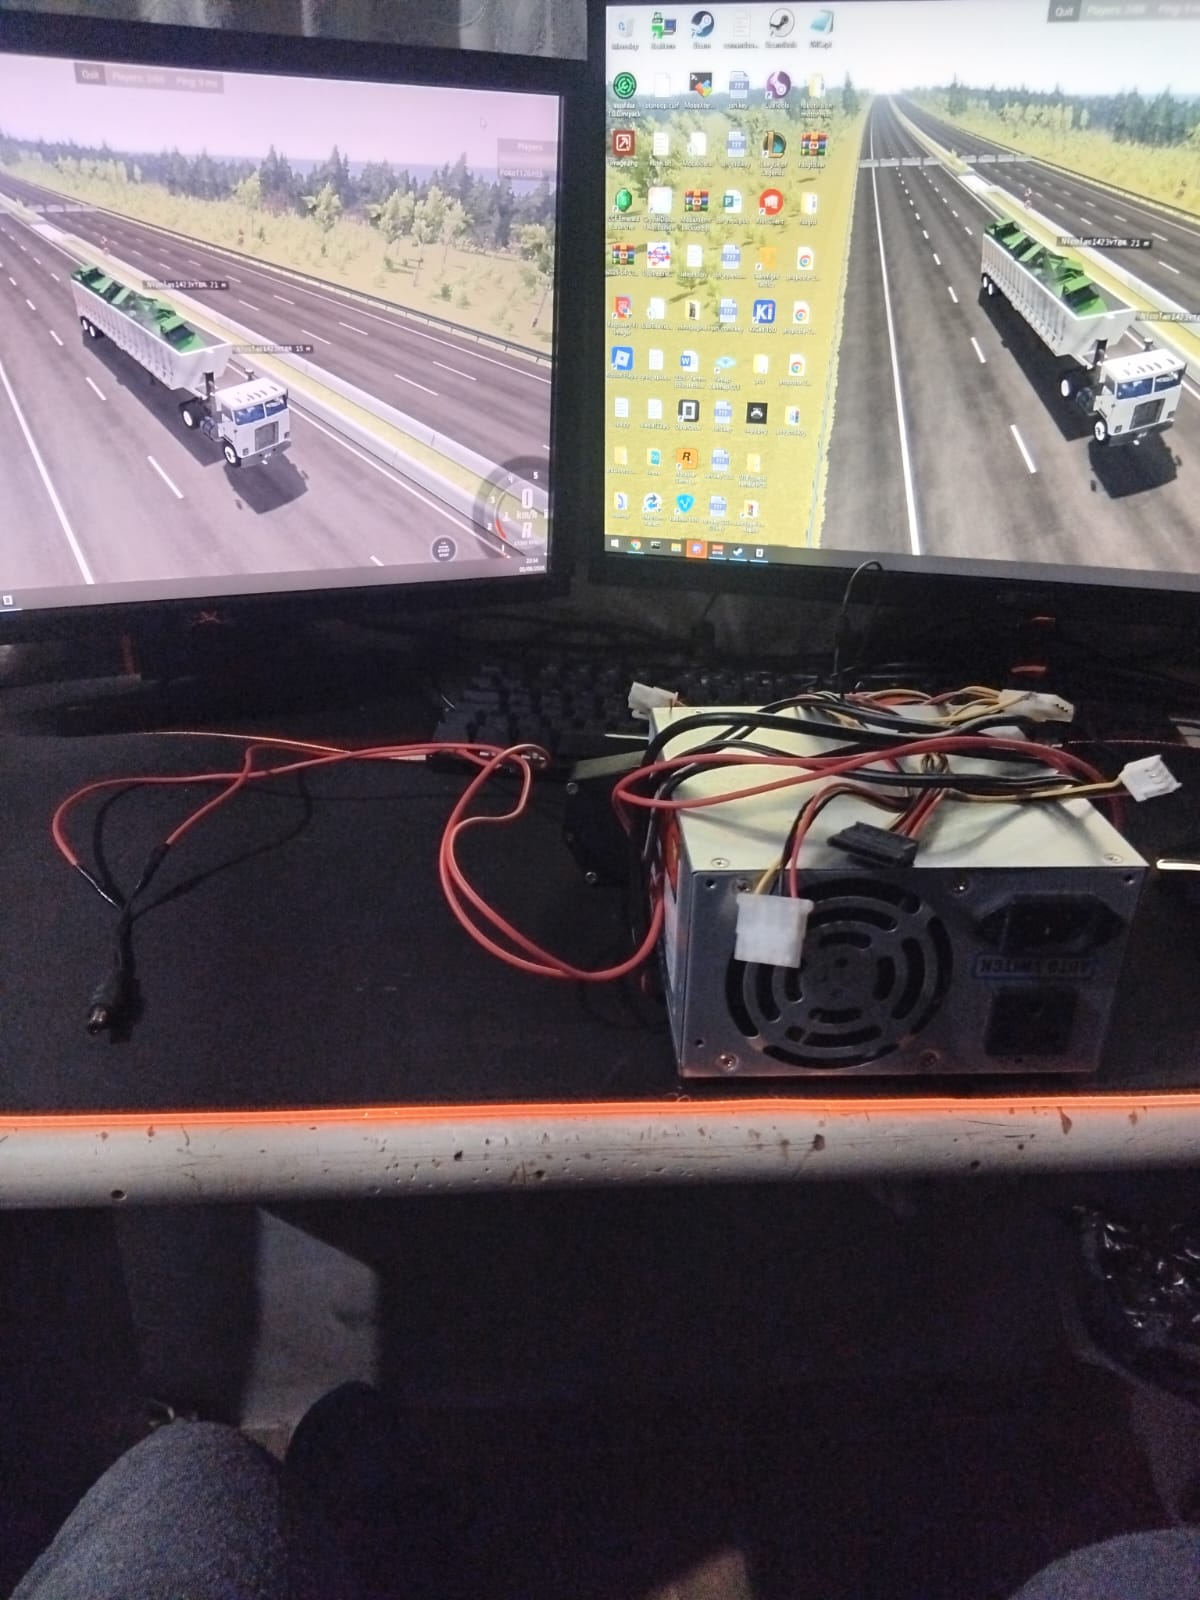
Carregador (frente)
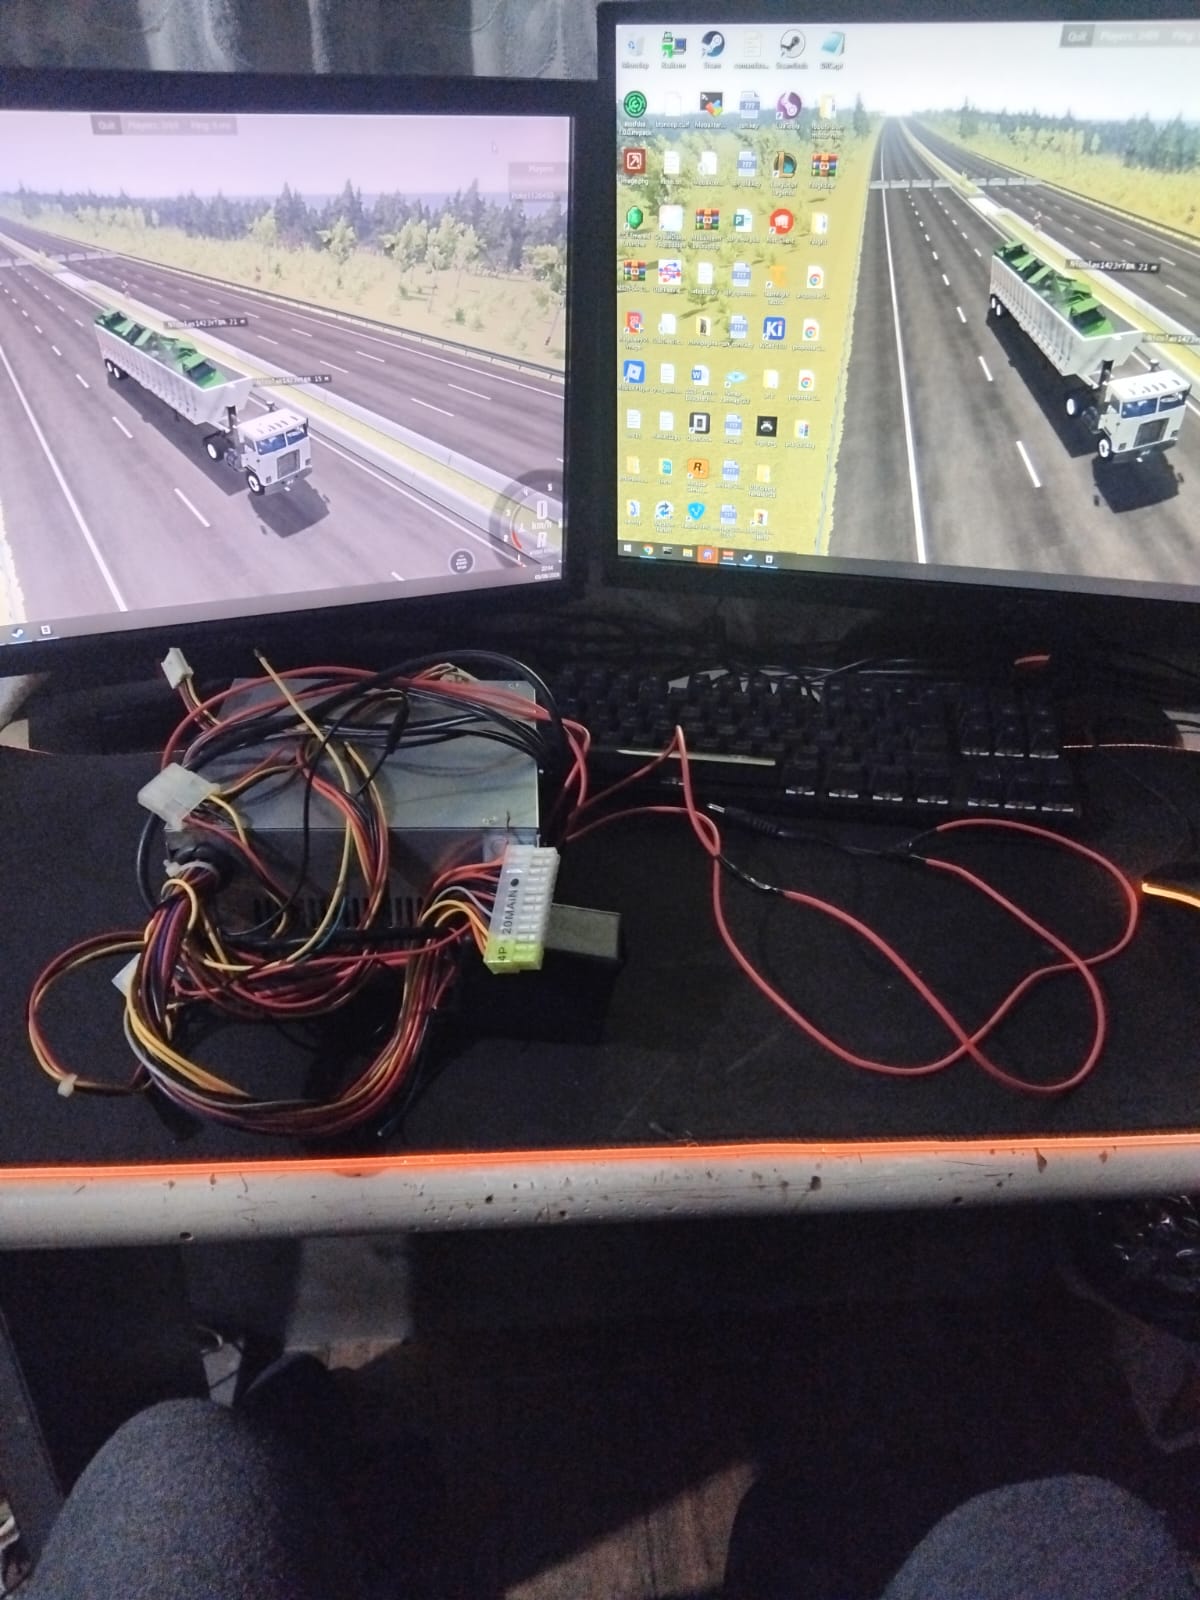
Carregador (costas)
Autonomous Vision Robot
Um robô construído com hardware básico que enxerga, pensa e age. Monitoramento, transporte e programação pelo navegador.
O RobotVision nasceu da ideia de que um robô funcional não precisa de hardware caro ou componentes industriais. Construído com motores DC comuns, uma Kinect v1 resgatada de um console de segunda mão e uma placa de controle básica, o RobotVision prova que visão computacional acessível é possível.
A Kinect v1, originalmente projetada para entretenimento, tornou-se os olhos do robô. Seu sensor de profundidade e câmera RGB permitem que o RobotVision mapeie ambientes em 3D, detecte obstáculos, identifique pessoas e reconheça objetos — tudo processado em tempo real com algoritmos de visão computacional rodando em um processador modesto.
O RobotVision navega autonomamente pelos cômodos, construindo mapas 2D/3D do ambiente. Detecta movimentação, presença humana e anomalias, enviando alertas em tempo real através de sua interface web.
Com um compartimento de carga acoplado ao chassi, o robô pode transportar objetos entre cômodos. O sistema de visão identifica o destino, calcula a melhor rota utilizando o mapa previamente construído.
Através do painel web, qualquer pessoa pode programar o RobotVision sem conhecimento de código. Um editor visual de comportamentos permite criar fluxos complexos de automação.
Sensor RGB-D 320x240 + profundidade 640x480
2x motores com redutora + roda diferencial
Controle de motores e sensores de linha
Hardware reutilizado que estava considerado "inservível"
LiPo 3S 8000mAh com regulador
Internet 4G para o robô se comunicar com os servidores
Registros do carrinho em diferentes etapas de montagem.
Carrinho
Vista lateral
Vista traseira
Chassi e motores
Arduino e eletrônica
Carregador (frente)
Carregador (costas)