O Projeto

Robô autônomo de visão computacional

Ver Fotos

Visão Geral

O RobotVision é um carrinho autônomo sustentável, construído com componentes eletrônicos reutilizados de notebooks descartados e materiais de baixo custo, integrando Inteligência Artificial, Visão Computacional, Sistemas Embarcados e Computação em Nuvem.


O robô captura e processa imagens em tempo real para identificar cenários e tomar decisões rapidamente, executando serviços definidos a partir de um painel de controle. Como diferencial, também auxilia pessoas fornecendo informações do ambiente por meio de mensagens sonoras geradas pela interpretação das imagens capturadas.


O projeto demonstra que é possível criar tecnologia criativa e acessível mesmo com recursos limitados, promovendo a sustentabilidade ao reutilizar resíduos eletrônicos e reduzir o descarte inadequado — contribuindo para a democratização da tecnologia nas áreas de acessibilidade, automação e educação tecnológica.

Monitoramento de Casas

Navega autonomamente pelos cômodos, construindo mapas 2D/3D do ambiente. Detecta movimentação, presença humana e anomalias, enviando alertas em tempo real através da interface web.

Transporte de Objetos

Com um compartimento de carga acoplado ao chassi, transporta objetos entre cômodos. O sistema de visão identifica o destino e calcula a melhor rota utilizando o mapa previamente construído.

Programação pelo Usuário

Pelo painel web, qualquer pessoa programa o RobotVision sem conhecimento de código. Um editor visual de comportamentos permite criar fluxos complexos de automação.

Hardware

👁️

Kinect v1

Sensor RGB-D 320x240 + profundidade 640x480

⚡

Motores DC

2x motores com redutora + roda diferencial

🔌

Arduino Uno

Controle de motores e sensores de linha

🖥️

Placa do notebook Positivo Duo ZE3630

Hardware reutilizado que estava considerado "inservível"

🔋

Bateria 12V

LiPo 3S 8000mAh com regulador

📡

Modem 4G

Internet 4G para o robô se comunicar com os servidores

Etapas do Projeto

Fase 1
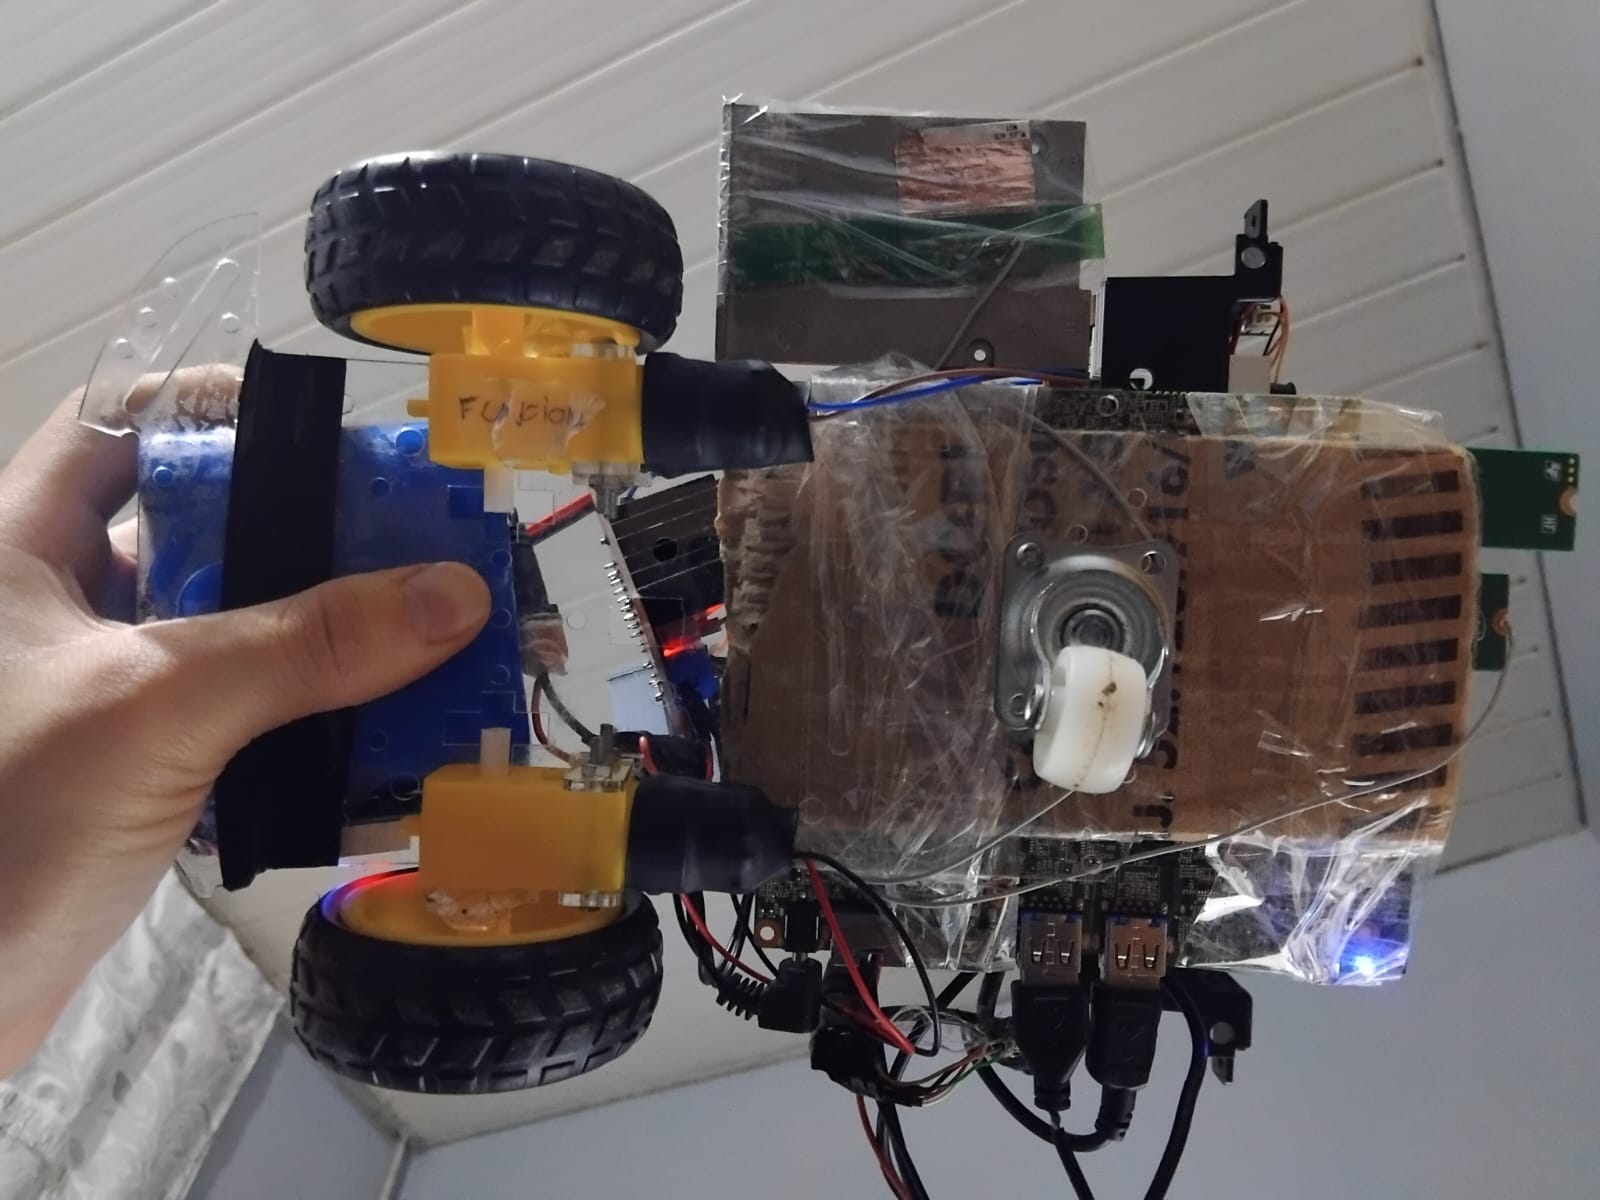
Montagem do chassi e motores. Estrutura com motores DC com redutora, roda diferencial e compartimento de carga.
Fase 2
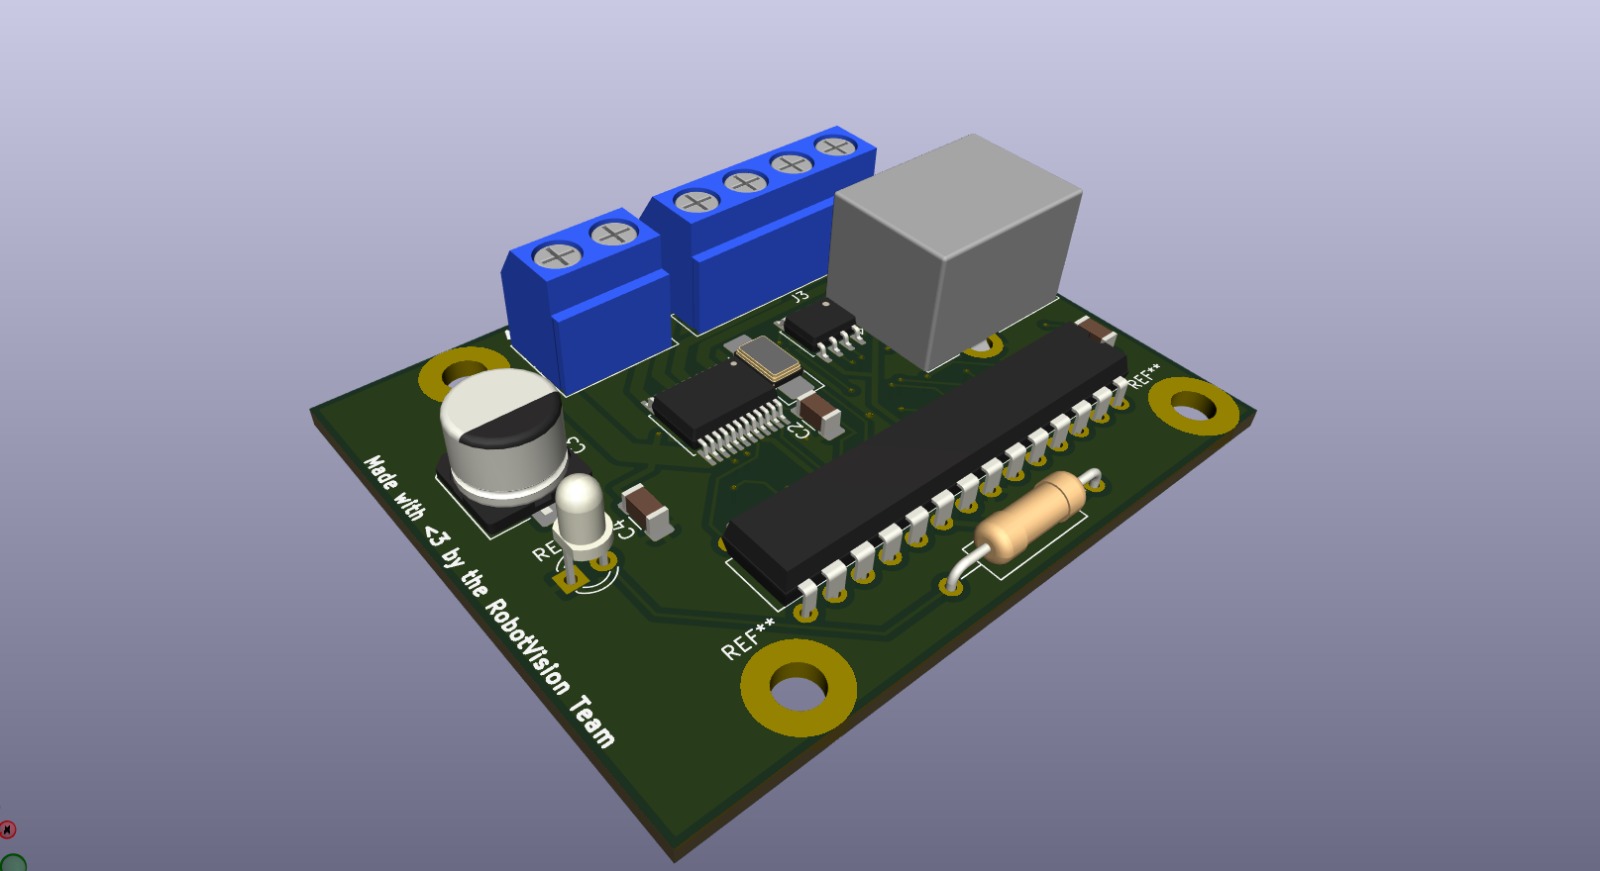
Controle de motores com Arduino Uno. Acionamento dos motores e leitura de sensores de linha.
Fase 3
Integração da Kinect v1 à placa do notebook. Captura de profundidade e imagem RGB para o sistema de visão.
Fase 4
Visão computacional e navegação autônoma. Mapeamento 2D/3D, detecção de obstáculos, pessoas e objetos.
Fase 5
Site, app e controle remoto. Painel web, aplicativo Android e modos autônomo/manual/semiautônomo.
Fase 6
Validação da marca RobotVision e criação de novos produtos. Registro da marca, expansão da linha de produtos e validação comercial.

Capacidades com IA

O que o RobotVision pode fazer com auxílio da inteligência artificial.

👁
Visão Computacional
Mapeamento 3D, detecção de obstáculos, reconhecimento de pessoas e objetos via Kinect RGB-D
🤖
Navegação Autônoma
Constrói mapas 2D/3D, evade obstáculos e planeja rotas inteligentes sozinho
💬
Assistente de Voz
Narração do ambiente por voz, orientação autônoma e comandos por fala
🛡
Segurança e Vigilância
Patrulha autônoma, detecção de intrusos, alertas em tempo real e gravação
📦
Transporte Inteligente
Leva até 5kg entre cômodos, identifica destino e calcula melhor rota
👶
Babá Eletrônica
Monitora crianças, idosos e deficientes visuais com alertas inteligentes
💻
Programação Visual
Editor de código Python integrado, sem precisar sair do painel
📡
Controle Remoto
WASD, gamepad ou toque no celular de qualquer lugar do mundo
🧠
Chat com IA
Converse com a IA do robô, peça para executar tarefas ou tire dúvidas

Fotos do Carrinho

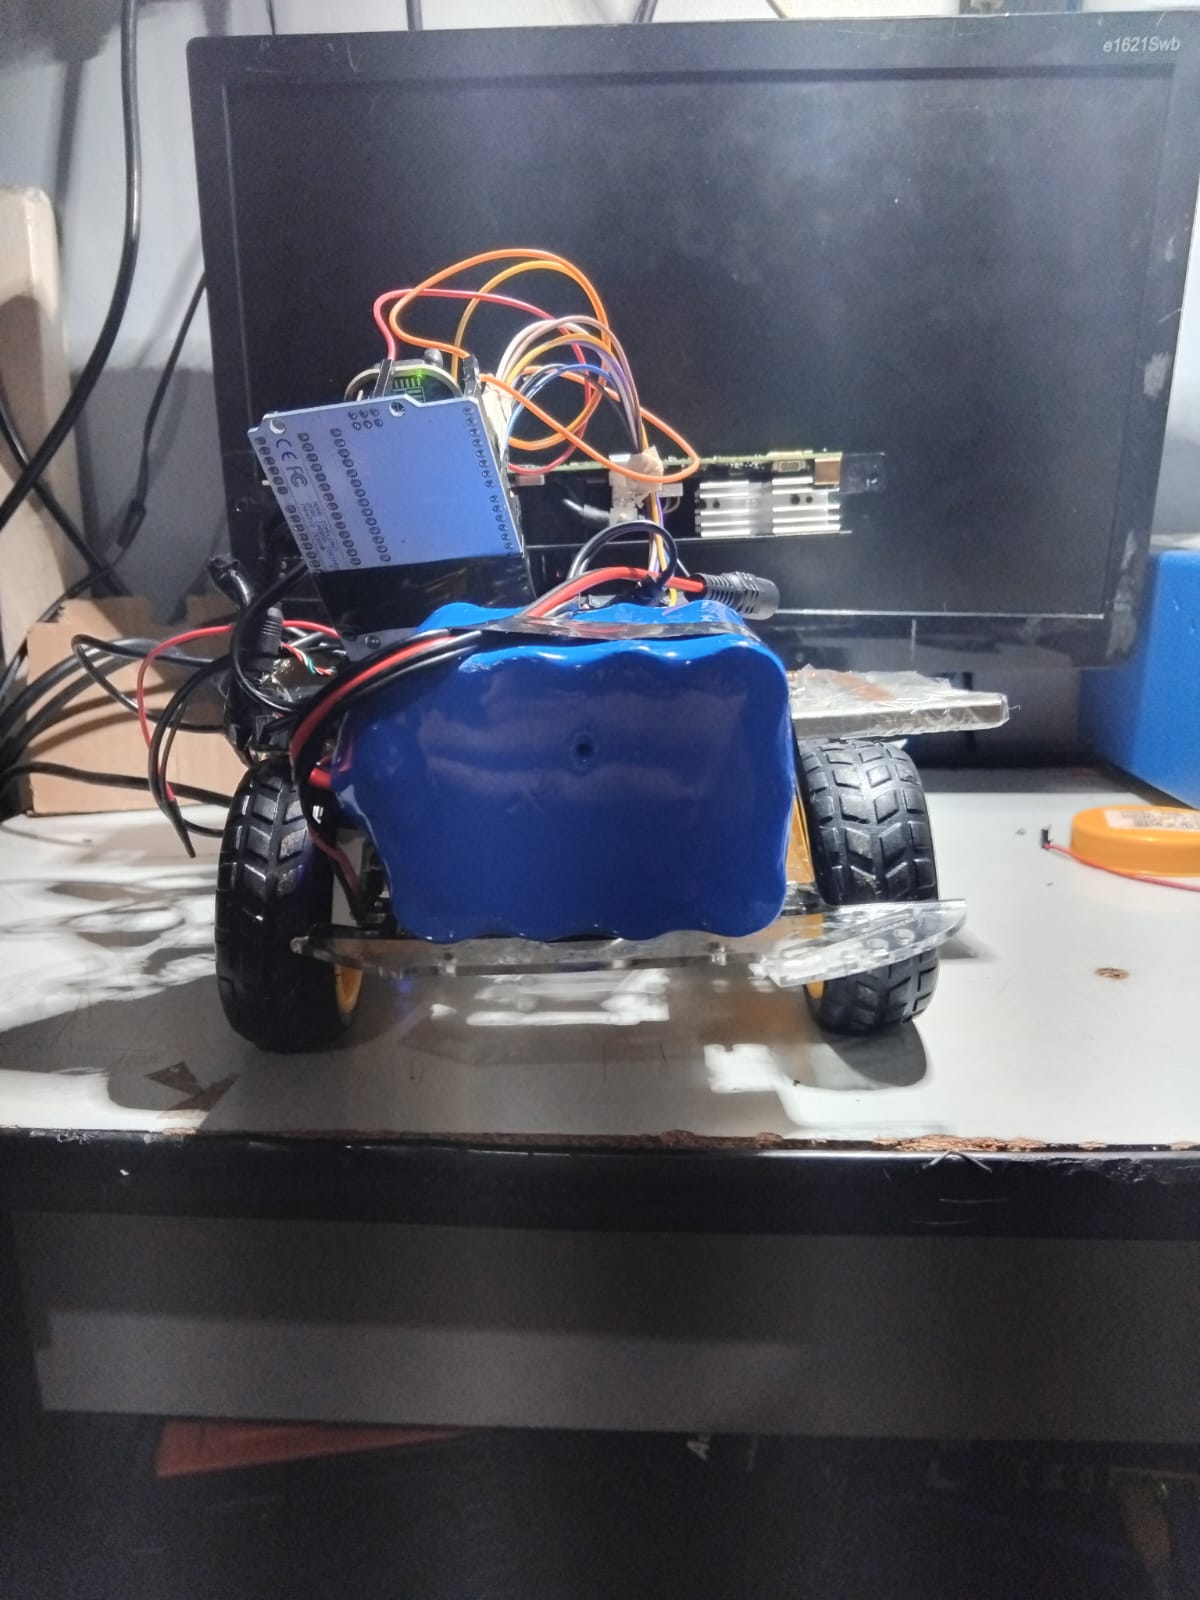
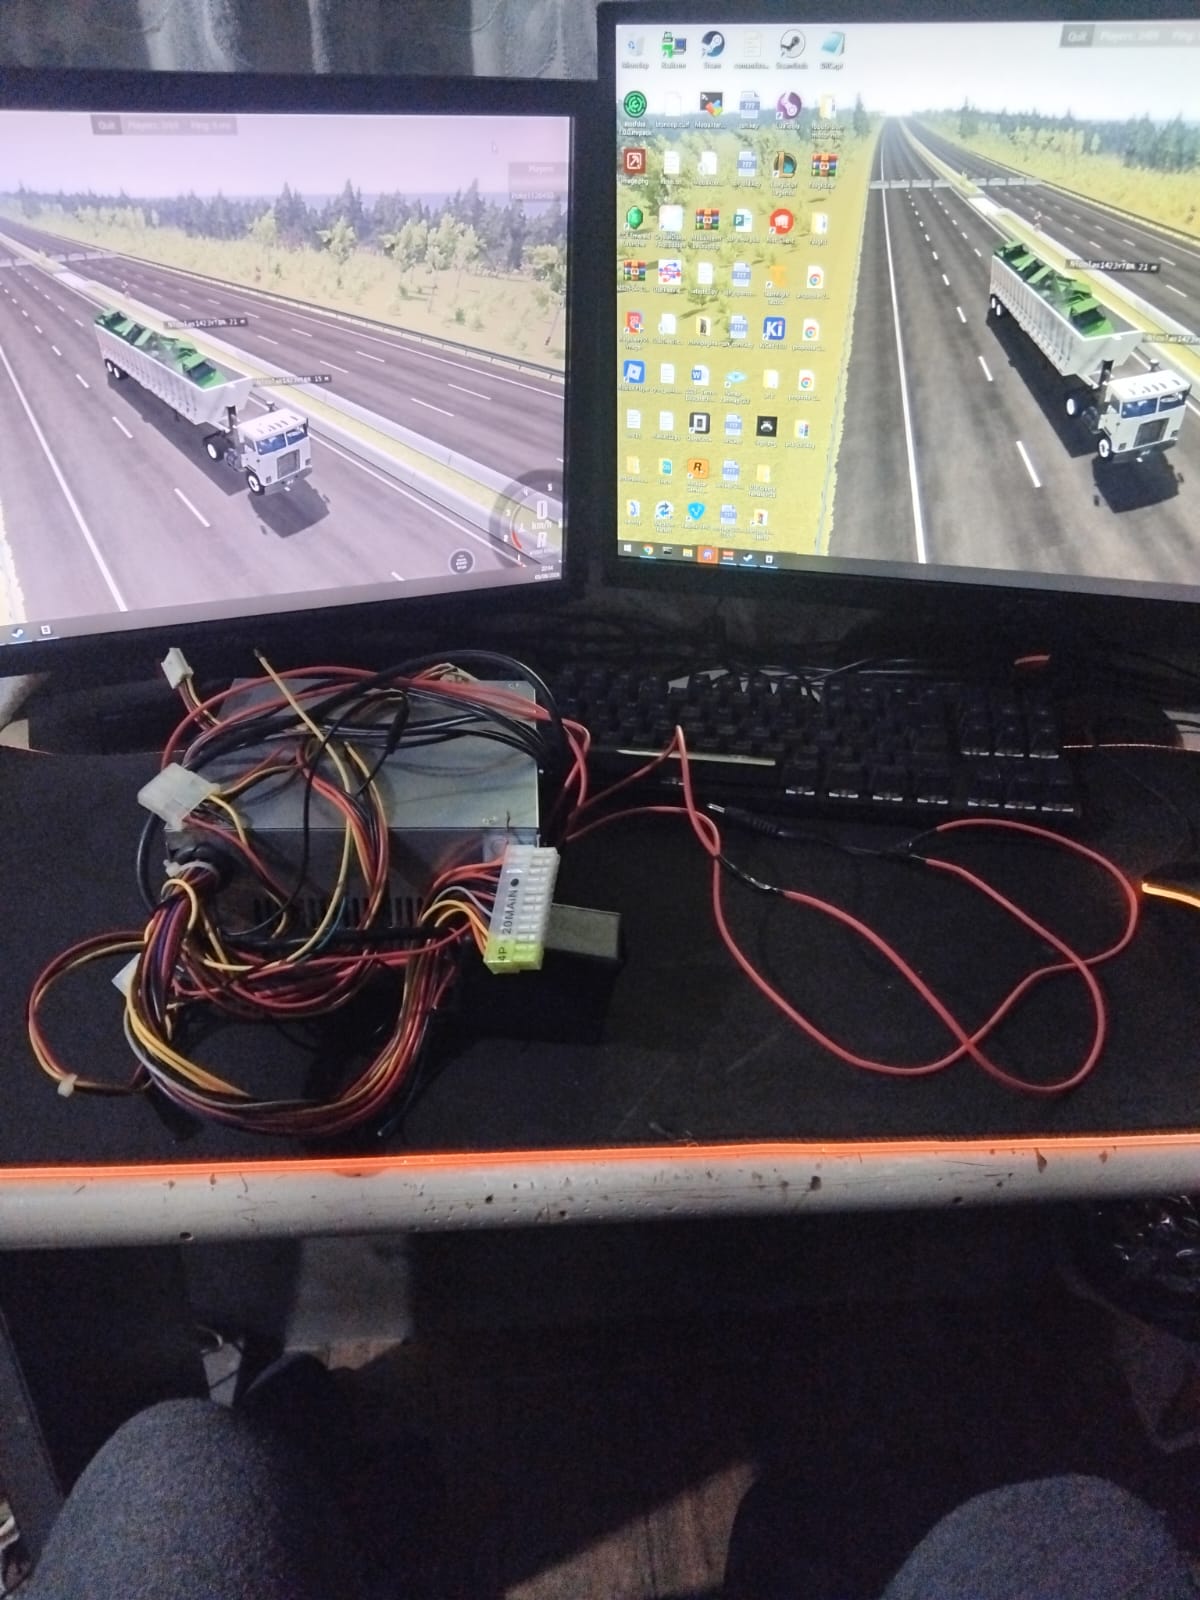
Registros do carrinho em diferentes etapas de montagem.
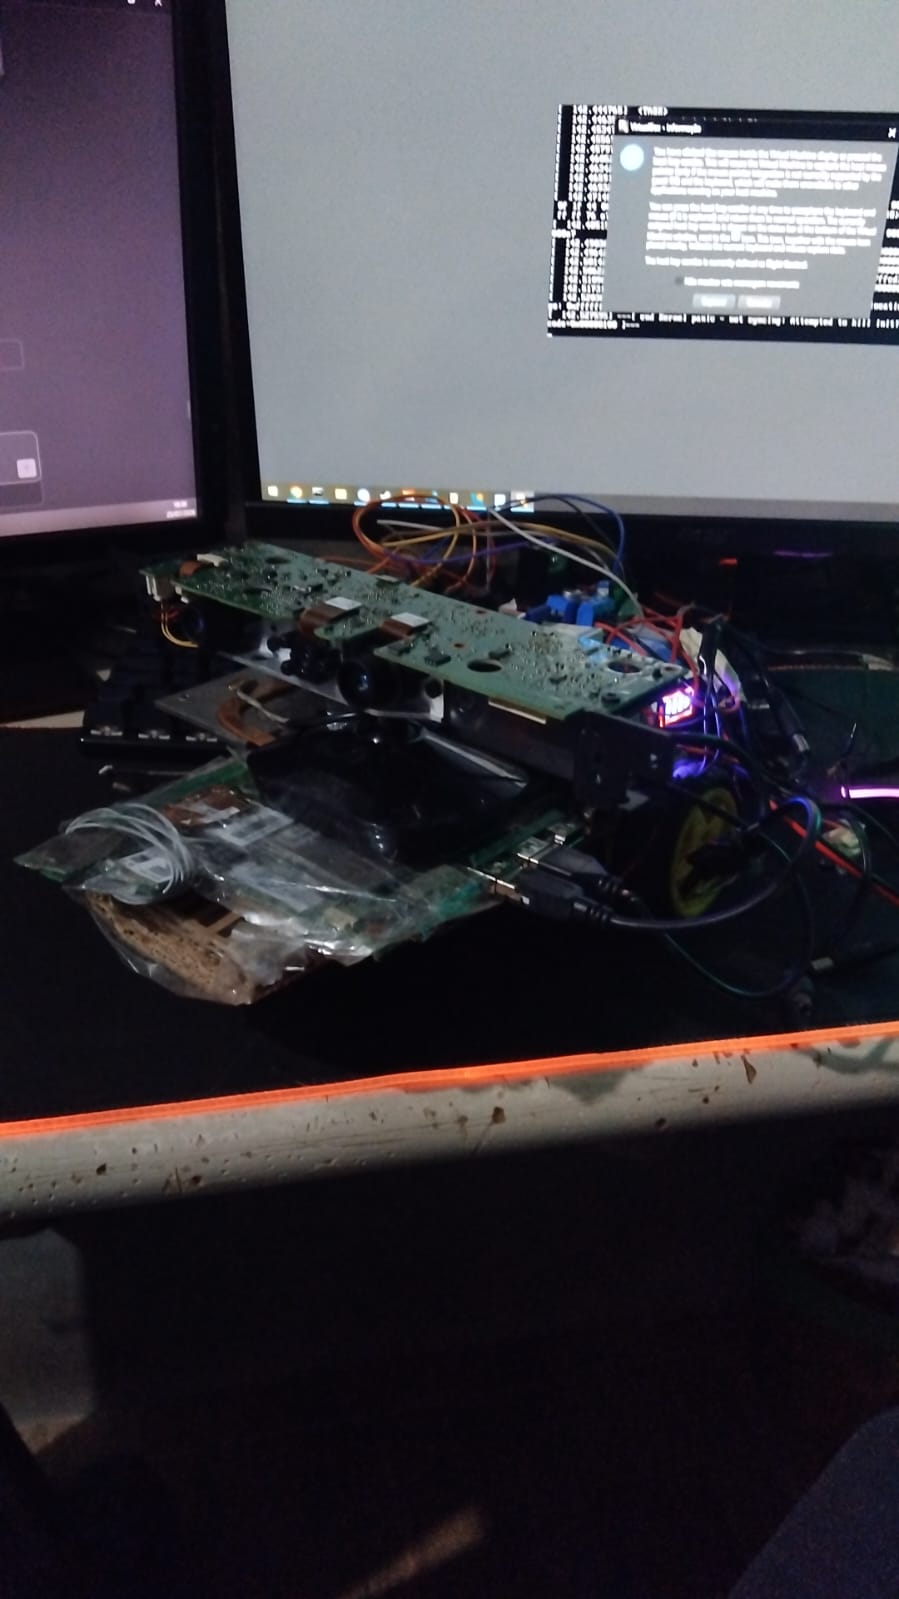
Carrinho RobotVision
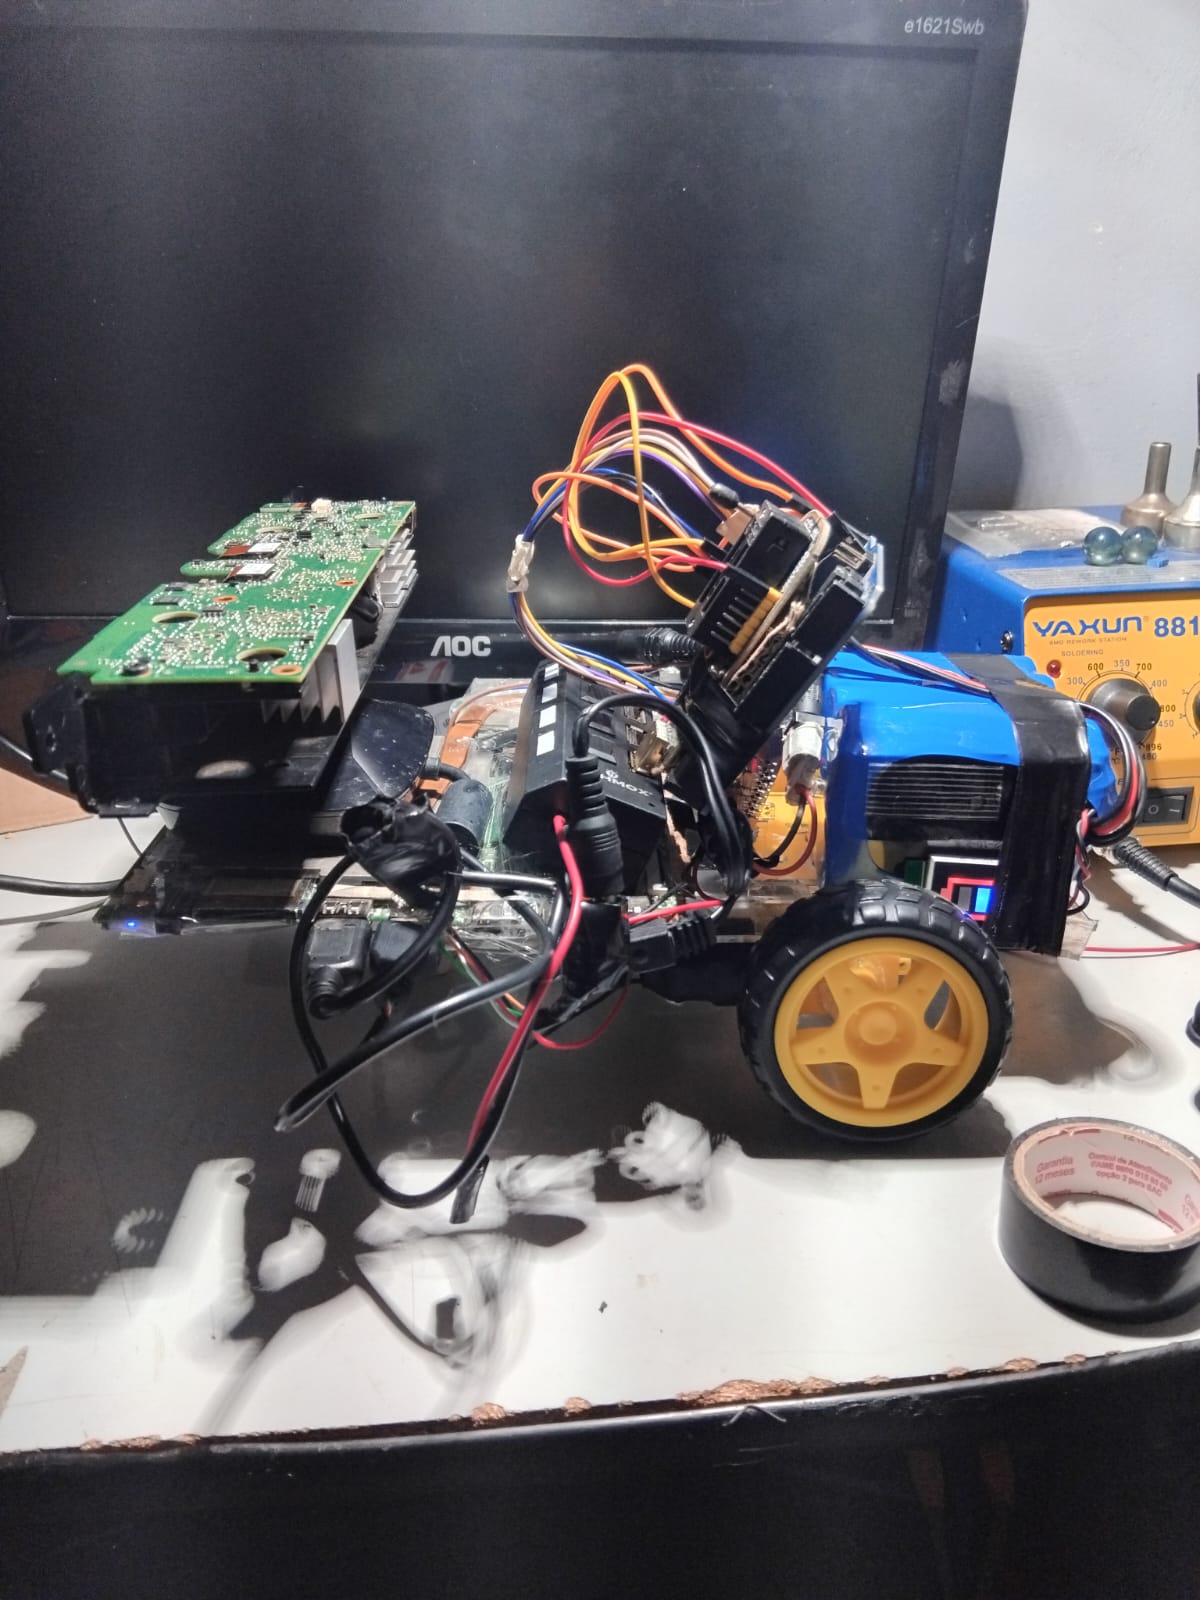
Carrinho

Vista lateral

Vista lateral

Vista traseira

Vista traseira

Chassi e motores

Chassi e motores

Arduino e eletrônica
Arduino e eletrônica

Carregador vista frontal

Carregador (frente)

Carregador vista traseira

Carregador (costas)

Servidor local

Servidor Local

Servidor VPS

Servidor VPS

Montagem final